
🌐 NVIDIA Isaac ROS 5.0 Revoluciona el Desarrollo Robótico Abierto y Agéntico
NVIDIA Isaac ROS 5.0 Advances Agentic, Open Source Robotics Development
En el marco de la conferencia ROSCon en Toronto, Canadá, NVIDIA ha presentado el Isaac ROS 5.0, una colección de paquetes acelerados por GPU construidos sobre el marco abierto ROS. Este lanzamiento promete transformar el desarrollo robótico al introducir nuevos flujos de trabajo agénticos y soporte de plataformas, permitiendo a los desarrolladores crear, personalizar y desplegar aplicaciones robóticas de manera más rápida.
El marco ROS, un proyecto de Open Robotics, proporciona la base de código abierto para gran parte del desarrollo robótico moderno, ofreciendo herramientas, bibliotecas y estándares comunes para construir y conectar aplicaciones robóticas. Con NVIDIA Isaac ROS, los desarrolladores pueden aprovechar la computación acelerada de NVIDIA, modelos de IA física y bibliotecas listas para producción, utilizando herramientas de código abierto familiares y gratuitas.
Los agentes de IA están revolucionando la manera en que se construye el software, automatizando tareas repetitivas y navegando por bases de código complejas. Isaac ROS 5.0 lleva estas capacidades al desarrollo robótico, introduciendo soporte para ROS Lyrical y Ubuntu 24.04, lo que permite a los desarrolladores adoptar la última plataforma ROS mientras continúan acelerando cargas de trabajo robóticas exigentes con la computación acelerada de NVIDIA.
Además, nuevas habilidades de NVIDIA Isaac para configuración y manipulación proporcionan flujos de trabajo reutilizables que los desarrolladores y agentes de IA pueden usar para completar tareas de desarrollo robótico. La documentación lista para agentes también facilita que los agentes de IA comprendan las herramientas y flujos de trabajo de Isaac ROS, convirtiendo la intención del desarrollador en aplicaciones funcionales más rápidamente.
El ecosistema robótico ya está extendiendo este enfoque agéntico a los flujos de trabajo de desarrollo. AgenticROS, un proyecto de código abierto patrocinado por la empresa de tecnología de percepción 3D RealSense, conecta Isaac ROS con modelos abiertos de NVIDIA Nemotron y planos de NVIDIA NemoClaw, permitiendo a los agentes de IA interactuar con robots basados en ROS. RealSense también está optimizando sus últimas cámaras de profundidad estéreo 3D nativas de IA, incluyendo la RealSense D585 Pro, y un kit de desarrollo de software de código abierto para Isaac ROS y la plataforma de IA de borde NVIDIA Jetson Thor.
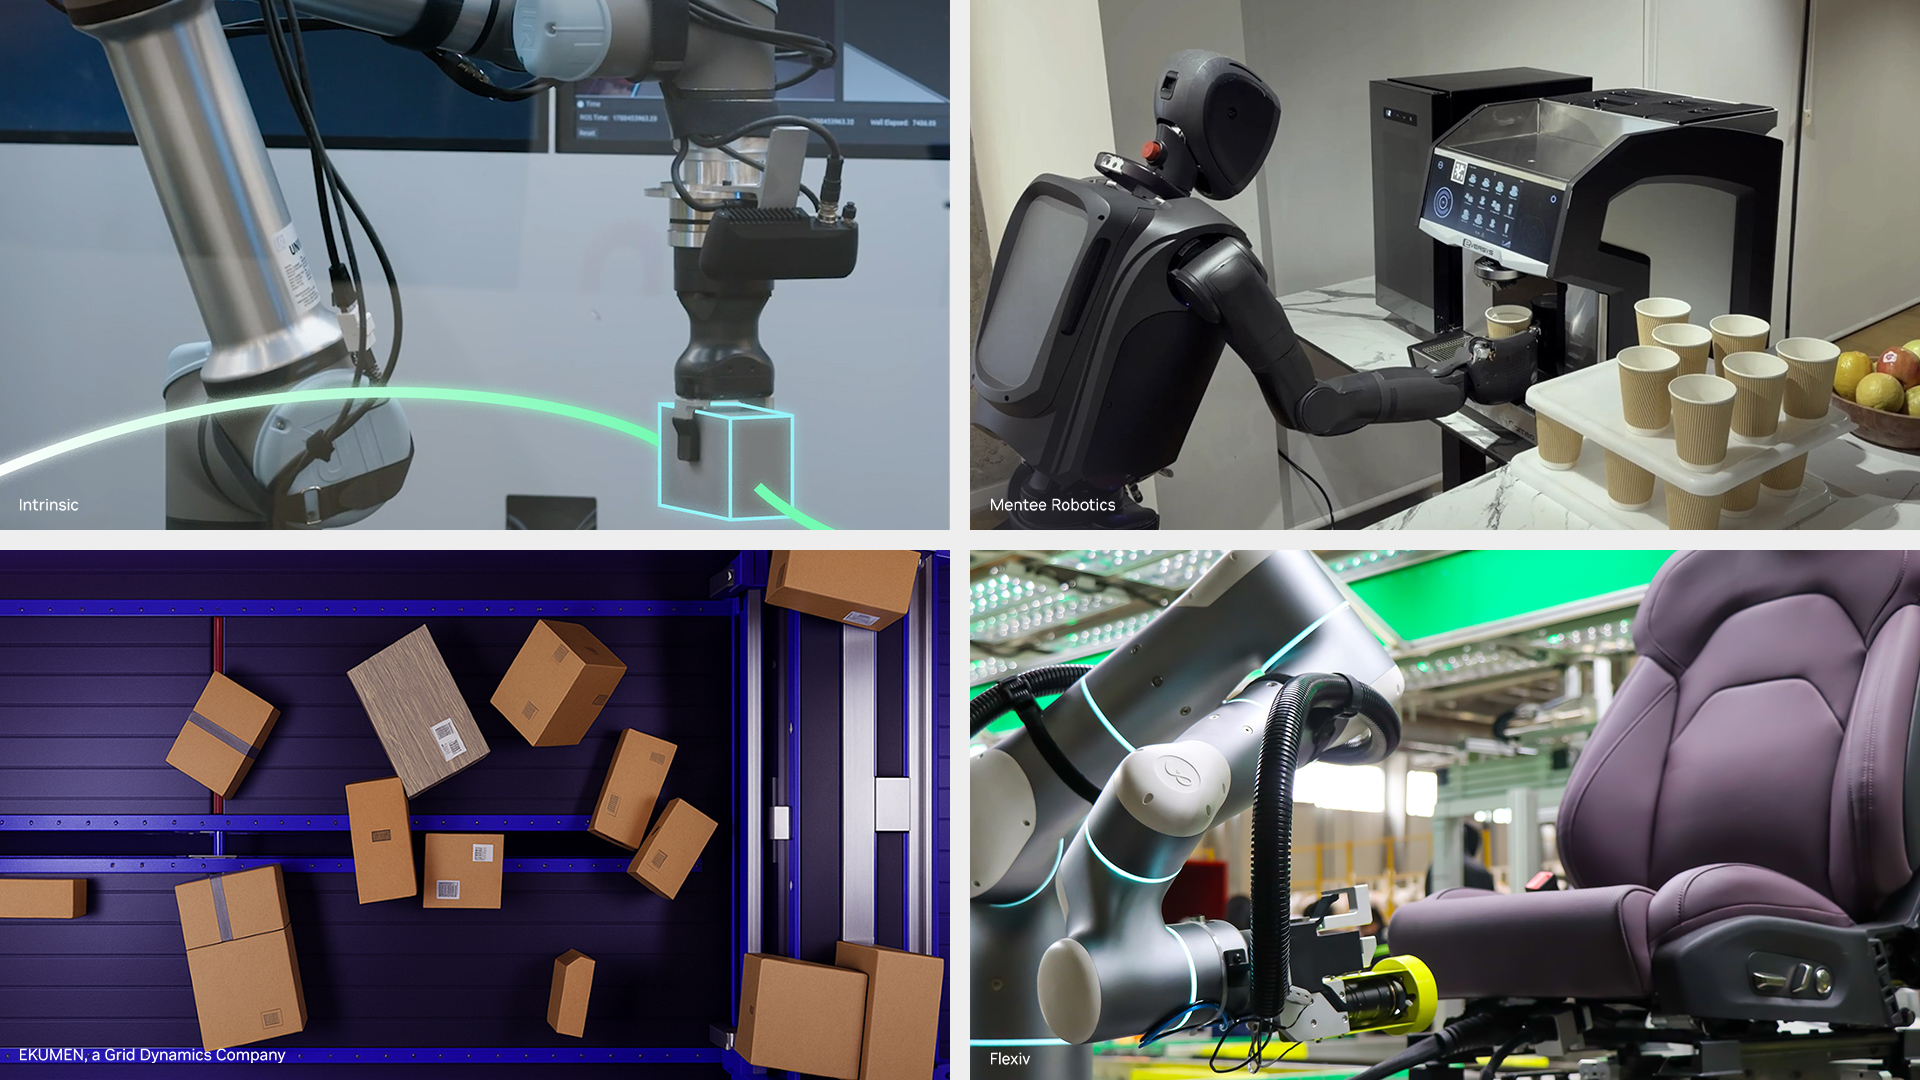
Por otro lado, la Solución de Tendencia de Máquinas Abierta de Intrinsic, una aplicación de referencia para el tendido de máquinas de control numérico computarizado, forma parte del recién lanzado Intrinsic Core, una suite de código abierto de servicios y capacidades de tiempo de ejecución preconfigurados diseñados para acelerar aplicaciones robóticas industriales.
Magna está utilizando NVIDIA Isaac ROS como una base modular acelerada por GPU para la percepción robótica, la recopilación de datos sincronizada y el despliegue del modelo NVIDIA Isaac GR00T, emparejándolo con pruebas de hardware en el bucle de Isaac Sim para llevar la automatización inteligente de la investigación a la fabricación y movilidad en el mundo real, más rápido y con menos riesgos.
Como socio de Isaac ROS, Foxglove ayuda a los desarrolladores a visualizar y depurar aplicaciones ROS en vivo a través de sus herramientas web y de escritorio, integradas en todo el tutorial de Isaac ROS y soportando datos como temas 3D, mallas nvblox y rosbags.
Fuente: https://blogs.nvidia.com/blog/isaac-ros-5-0-agentic-open-source-robotics/
¿Te ha interesado esta noticia?
Recibe cada mañana el resumen de IA y sociedad directo en tu email.
Suscríbete gratis →